|
日時 2026年11月2日(月) 14:00~16:50 ※終了時間は多少前後する可能性がございます 開催形式 来場でのご参加 及び オンライン配信 (Teamsタウンホール) |
|
プログラム
開会挨拶(14:00-14:05)
未来社会創造事業 研究開発代表者 宮下 令央
講演1(14:05-14:20)
「高速RGB-D計測と高速AI認識フレームワークの開発」
東京理科大学 研究推進機構 総合研究院・准教授 宮下 令央
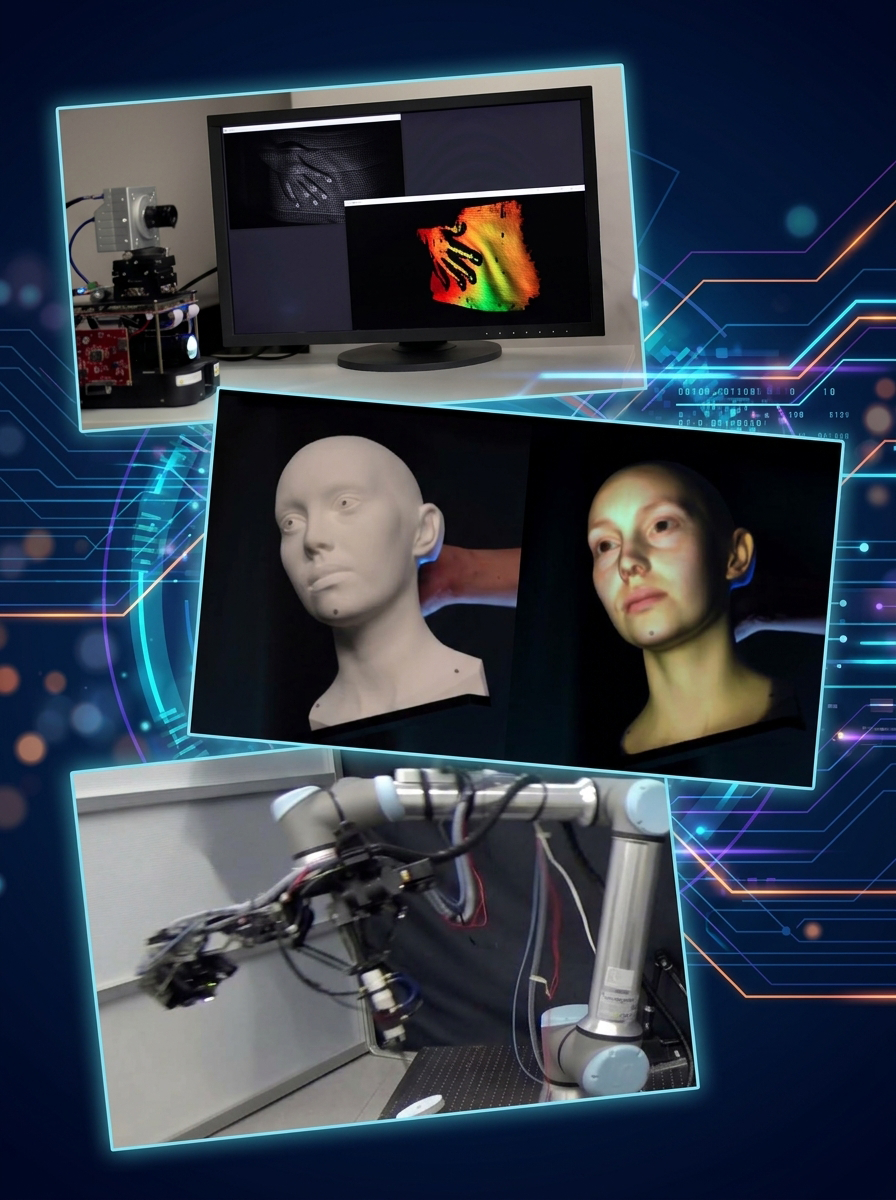
1,000fpsの高速3次元形状計測を基盤とした高速RGB-D計測技術の最新動向を紹介する。 高速運動推定による高解像計測との統合や、より複雑な運動・変形の理解を可能とする高速AI認識フレームワークの構築など、デジタルツイン計測の研究成果と今後の展望について解説する。
講演2(14:20-14:40)
「高解像度・3次元・多感覚空中ディスプレイの開発」
宇都宮大学 ロボティクス・工農技術研究所・副所長 / 教授 山本 裕紹
高速デジタルツイン計測の情報を実空間へ提示・再構築する空中ディスプレイ技術を開発している。本講演では、LeAIRR(レンズ増強型再帰反射による空中結像)とライトフィールドディスプレイの融合による高解像度空中3D表示、熱刺激を加えた多感覚化などの研究成果と、性能評価法の国際標準化への取り組みを紹介する。
講演3(14:40-15:00)
「ニューラルインバースレンダリングによる運動物体の高精度・高解像度3次元形状計測」
東京科学大学 工学院 情報通信系・准教授 渡辺 義浩
3次元形状計測は、検査、ロボティクス、デジタルアーカイブなど、さまざまな分野で重要な役割を担っています。しかし、運動物体を高精度に計測することは依然として困難です。そこで本発表では、ニューラルインバースレンダリングを活用することで、運動物体の3次元形状を高精度かつ高解像度に再構築する手法を紹介します。
休憩(15:00~15:10)
講演4(15:10-15:30)
「高速トラッキングによる生命動態のデジタルツイン計測とその応用」
群馬大学 大学院情報学研究科・教授 奥 寛雅
運動機能をもつ対象の生命現象を計測する場合、対象の運動が安定な計測の実現に対して問題になることが多い。本講演では、高速低遅延のビジュアルフィードバックに基づくトラッキングを活用することで対象の運動を阻害せずに安定な生命動態計測を実現する手法とその応用について概説する。
講演5(15:30-15:50)
「高速光学系制御が挑む動的望遠画像センシング」
東京理科大学 研究推進機構 総合研究院・講師 末石 智大
高速現象のリアルタイム計測では、撮像系の限られた空間分解能を必要な領域へ能動的に集中させることが求められる。本講演では、高速ビジョンとガルバノミラーを用いたミリ秒オーダの高速光学系制御を中心に、動的望遠画像センシングのこれまでの取り組みと今後の可能性について紹介する。
休憩(15:50~16:00)
講演6(16:00-16:20)
「マルチ高速カメラによる時空間稠密4Dボリュメトリック撮影」
広島大学 大学院先進理工系科学研究科・教授 / 大学院スマートソサイエティ実践科学研究院・研究院長 石井 抱
多視点高速カメラや距離カメラ、トラッキング撮影等を組み合わせ、高速運動する対象の三次元形状・運動・変形を高い時間・空間分解能で取得・統合し、時空間稠密な4Dデジタルツイン構築に資する高速ボリュメトリック撮影技術を紹介する。
講演7(16:20-16:40)
「モーションブラー補償による移動計測と3次元再構築」
東京理科大学 研究推進機構 総合研究院・准教授 早川 智彦
高速ビジョンを用いて、移動しながら実世界を高精度に計測・再構築する技術を紹介する。走行速度に応じたモーションブラー補償による路面投影、インフラ点検のための3次元再構築、ロボットアームへの高速3次元ビジョンの統合と動的補償などを通じ、実空間を写し取るデジタルツインの実現に向けた展開を述べる。
閉会挨拶
※プログラムは予告なく変更する場合がございます。予めご了承ください。
お申し込みはこちら
※外部サイト(Qualtrics)を使用しています。システム上入力できない場合は 東京理科大学 石川グループ研究室 (未来社会創造事業担当:miyashita-mirai-digitaltwin@ishikawa-vision.org) までご一報くださいますよう、よろしくお願い申し上げます。
【参加お申込みいただきました皆様へ】
- 来場ご参加お申込みは10月20日 (火) 17:00まで、オンラインご参加お申込みは10月23日 (金) 17:00までとさせていただきます。
- ご来場参加の皆様は、自動返信される申込受付完了通知メールが参加票となっておりますので、当日までメールを保管していただきますようお願いいたします。
- ご来場参加希望の人数が上限に達した場合は上記期日前に締め切らせていただく可能性があります。ご了承ください。
- 参加形式にかかわらず、10月28日 (水) にお申込みのすべての皆様へ視聴用URLを送付いたします。
※未着の方はドメイン「@ishikawa-vision.org」のメールが受信できる設定になっているかご確認いただき、 miyashita-mirai-digitaltwin@ishikawa-vision.orgまでご連絡いただきますようお願いいたします。
未来社会創造事業「次世代情報社会の実現」領域
「高速ビジョンによる多次元デジタルツイン計測と再構築」テーマ概要
お問い合わせ先: 東京理科大学 総合研究院
石川グループ研究室 (未来社会創造事業担当)
miyashita-mirai-digitaltwin@ishikawa-vision.org
